Acasă
» Tehnologie
»
Ascensiunea inteligenței artificiale întruchipate: Reducerea decalajului dintre cod și realitatea fizică
Ascensiunea inteligenței artificiale întruchipate: Reducerea decalajului dintre cod și realitatea fizică
Cel mai important lucru de știut despre IA întrupată este că nu este pur și simplu un model de IA plasat în interiorul unui robot. Este un sistem complet care trebuie să conecteze percepția, raționamentul, controlul motor, feedback-ul, siguranța și recuperarea suficient de rapid pentru a funcționa în lumea fizică. Acesta este motivul pentru care IA întrupată devine utilă în primul rând în sarcini care sunt limitate, măsurabile, suficient de repetitive pentru a justifica automatizarea, dar suficient de variabile încât programarea tradițională fixă devine costisitoare sau fragilă.
O schimbare majoră pentru 2026 este aceea că modelele de robotică de top se extind dincolo de demonstrațiile de tip „pick-and-place” pe tablete. În iulie 2026, Google DeepMind a introdus Gemini Robotics 2 cu control umanoid al întregului corp, colaborare multi-roboți și un model pe dispozitiv conceput pentru a se adapta noilor forme de realizare a roboților. NVIDIA a urmat aceeași direcție mai largă cu Isaac GR00T 1.7, un model deschis de tip viziune-limbaj-acțiune integrat într-un flux de lucru de dezvoltare care acoperă colectarea datelor, simularea, post-antrenamentul, evaluarea și implementarea. Acestea sunt progrese semnificative, dar nu înseamnă că roboții de uz general sunt deja fiabili în fiecare fabrică, depozit sau casă.
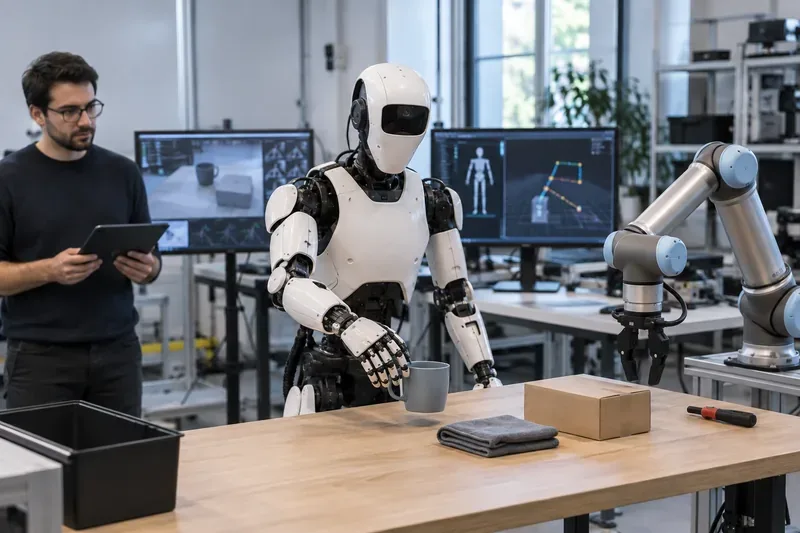
Un robot umanoid îndeplinește o sarcină de manipulare fizică în timp ce un inginer monitorizează sistemul. IA întrupată trebuie să conecteze percepția vizuală, raționamentul asupra sarcinilor, controlul motor și feedback-ul în timp real, în loc să se oprească la o predicție software.
Ce este IA întrupată, în termeni practici?
IA întrupată este inteligență artificială care primește informații dintr-un mediu fizic și folosește un corp fizic pentru a acționa asupra acelui mediu. Corpul poate fi un robot umanoid, un manipulator mobil, un braț industrial, un patruped, o dronă sau o altă mașină autonomă. Caracteristica definitorie este bucla închisă:
Percepție: camerele, senzorii de adâncime, senzorii tactili, codificatoarele articulare, microfoanele, senzorii de forță sau alte intrări descriu lumea și starea robotului.
Înțelegere și planificare: software-ul interpretează scena, instrucțiunile, constrângerile și secvența acțiunilor necesare.
Act: o politică de control transformă planul în comenzi motorii.
Observați rezultatul: robotul verifică dacă obiectul s-a mișcat, dacă sertarul s-a deschis, dacă piesa a fost introdusă sau dacă sarcina a eșuat.
Recuperare sau continuare: sistemul ajustează în loc să redea orbește mișcarea originală.
Acest ultim pas este punctul în care IA întrupată diferă cel mai mult de un simplu chatbot sau de un script de automatizare fix. În software, un răspuns greșit poate fi incomod. În lumea fizică, o mișcare greșită poate scăpa o piesă, deteriora echipamentul, bloca o linie de producție sau crea un pericol pentru siguranță. Prin urmare, inteligența fizică are nevoie atât de un raționament IA mai amplu, cât și de inginerie robotică tradițională.
De ce avansează acum IA întrupată?
Mai multe tehnologii care au ajuns la maturitate separat încep să funcționeze împreună. Modelele multimodale mari au devenit mai eficiente în înțelegerea limbajului și a imaginilor. Învățarea robotică s-a îmbunătățit în transformarea demonstrațiilor în acțiuni. Simularea poate genera și evalua cantități mari de date de antrenament. Procesoarele integrate mai rapide reduc latența controlului. Camerele, senzorii tactili, actuatoarele și bateriile mai bune îmbunătățesc ceea ce hardware-ul poate percepe și executa fizic.
Una dintre cele mai clare tendințe tehnice este creșterea modelelor vedere-limbaj-acțiune , de obicei prescurtate la modele VLA. În loc să producă doar text, un VLA acceptă informații vizuale, instrucțiuni lingvistice și starea robotului, apoi produce acțiuni sau reprezentări ale acțiunilor. Google DeepMind descrie Gemini Robotics 2 ca un VLA care convertește vederea și limbajul în control motor și poate opera umanoizi completi, precum și sisteme cu două brațe. Versiunea actuală a DeepMind separă, de asemenea, raționamentul întruchipat la nivel înalt de acțiunea la nivel inferior, ceea ce permite stratului de raționament să planifice sarcini în mai mulți pași, în timp ce modelul de acțiune se ocupă de execuție. Consultați anunțul oficial Gemini Robotics 2 .
NVIDIA abordează aceeași problemă ca și o stivă de dezvoltare. Fluxul său de lucru Isaac GR00T din iulie 2026 conectează simularea, datele de teleoperare, post-antrenament, evaluarea politicilor și implementarea. NVIDIA spune că GR00T 1.7 este lansat sub Apache 2.0 și poate fi exportat prin ONNX și TensorRT, ceea ce îl face relevant pentru echipele care doresc să personalizeze și să implementeze un VLA, în loc să utilizeze doar un model găzduit închis. Consultați prezentarea generală oficială a dezvoltării GR00T 1.7 de la NVIDIA .
Adevărata descoperire nu constă în „roboți mai inteligenți”, ci în reducerea programării specifice sarcinilor.
Automatizarea industrială tradițională funcționează extrem de bine atunci când lumea este controlată. Un braț robotic care sudează aceeași îmbinare pe același dispozitiv de fixare poate fi rapid, precis și fiabil. Însă programarea tradițională devine mai dificilă atunci când piesele ajung în poziții diferite, variantele de produs se schimbă, instrucțiunile sunt semantice mai degrabă decât geometrice sau robotul trebuie să lucreze în spații proiectate pentru oameni.
IA întrupată este valoroasă atunci când poate înlocui o parte din ramificarea proiectată manual cu o percepție învățată și un comportament adaptabil. De exemplu, în loc să programeze coordonate exacte pentru fiecare element dintr-un coș mixt, un sistem poate identifica obiectul solicitat, poate estima cum să îl prindă, să îl miște și să verifice rezultatul. În loc să scrie o mașină de stări separată pentru fiecare sertar și configurație de scule, un model întruchipat se poate generaliza potențial în situații conexe.
Asta nu înseamnă că robotica convențională dispare. Controlul forței de nivel scăzut, evitarea coliziunilor, limitele articulațiilor, opririle de urgență, funcțiile de siguranță certificate și planificarea deterministă a mișcării contează în continuare. Cele mai practice sisteme sunt adesea hibride: modelele învățate gestionează ambiguitatea și generalizarea, în timp ce controlerele tradiționale impun constrângeri fizice stricte.
Ce arhitectură este potrivită pentru un proiect real?
Abordare
Cea mai bună potrivire
Avantaj
Compromisul principal
Automatizare programată tradițională
Sarcini structurate, extrem de repetabile
Previzibil, rapid, mai ușor de validat
Costă mult adaptarea atunci când produsele sau mediile se schimbă
Stivă modulară de inteligență artificială și robotică
Sarcini care necesită percepția inteligenței artificiale, dar control strict
Componentele pot fi testate și înlocuite independent
Integrarea și propagarea erorilor între module pot fi complexe
Politică VLA end-to-end
Manipularea variabilelor și sarcinile de limbaj natural
Poate generaliza peste obiecte și comportamente cu o programare mai puțin explicită
Mai greu de interpretat, validat și garantat în condiții nefamiliare
IA întrupată ierarhic
Sarcini mai lungi, cu mai mulți pași
Raționamentul la nivel înalt poate planifica în timp ce controlerele rapide se execută local
Mai multe componente de sistem și mai multe interfețe de defecțiune de gestionat
Model încorporat pe dispozitiv
Aplicații sensibile la latență sau cu conectivitate limitată
Dependență mai mică de rețea și răspuns local mai rapid
Limitele de calcul, memorie, termică și putere constrâng dimensiunea modelului
Unde este utilă IA întrupată astăzi?
1. Manipularea materialelor și fabricația flexibilă
Aceasta este una dintre cele mai puternice potriviri pe termen scurt, deoarece fabricile și centrele de distribuție au deja sarcini măsurabile, zone de operare controlate, obiecte cunoscute și indicatori clari de productivitate. Un robot poate fi nevoit să mute containere, să sorteze componente, să încarce dispozitive de fixare, să prezinte materiale sau să manipuleze variante de produs care se schimbă suficient de des pentru a face automatizarea rigidă costisitoare.
Boston Dynamics declară că versiunea sa de producție a Atlas a intrat în producție în 2026, cu implementări programate la Hyundai și Google DeepMind. Compania se concentrează inițial pe activitatea industrială, începând cu aplicațiile auto. Acest lucru este important deoarece apropie robotica umanoidă de implementarea efectivă, dar potențialii cumpărători ar trebui să facă totuși distincția între o implementare programată și economia dovedită a flotei în mii de locații. Consultați anunțul oficial Boston Dynamics Atlas .
Potrivire bună dacă: sarcina are o valoare fizică repetată, o variație rezonabilă a obiectului, o celulă de lucru sau o rută controlată și o ființă umană poate interveni atunci când robotul întâlnește un caz neobișnuit.
2. Inspecția și citirea instrumentului
Raționamentul întruchipat poate adăuga valoare roboților care sunt deja buni la mobilitate și detectare. În loc să ceară unui robot mobil doar să capteze imagini în puncte fixe, un strat de inteligență artificială poate raționa despre ceea ce vede, poate decide ce instrument contează sau poate selecta un instrument existent adecvat.
Boston Dynamics a demonstrat o integrare experimentală între Spot și Gemini Robotics pentru selecția instrumentelor și executarea sarcinilor, descriind în mod explicit lucrarea ca fiind experimentală, mai degrabă decât o aplicație consolidată. Această distincție este utilă: modelele de bază pot extinde capacitățile unui robot matur fără a înlocui stiva robustă de navigare și manipulare care funcționează deja. Consultați demonstrația tehnică oficială Spot și Gemini Robotics de la Boston Dynamics .
Potrivit dacă: aveți deja o platformă robotică fiabilă și doriți ca inteligența artificială să adauge interpretare semantică, planificare a sarcinilor sau utilizare flexibilă a instrumentelor, pe lângă mobilitatea și detectarea dovedite.
3. Colectarea, sortarea și ambalarea comenzilor în depozit
Aceste sarcini sunt mai dificile decât par, deoarece ambalajele se schimbă, obiectele se suprapun, containerele devin aglomerate, etichetele se rotesc, iar punctele de prindere variază. Inteligența artificială încorporată poate ajuta la generalizarea acestor variații, mai ales atunci când robotul poate învăța din demonstrații, în loc să necesite un program separat, codificat manual, pentru fiecare SKU.
Cea mai puternică strategie de implementare este de obicei restrângerea domeniului inițial de aplicare. Începeți cu o familie de obiecte, o stație de lucru, o gestionare clară a excepțiilor și criterii de succes măsurabile. Extinderea de la 20 de elemente previzibile la 20.000 de elemente arbitrare ar trebui tratată ca o nouă problemă de inginerie, nu ca o simplă modificare a configurației software.
4. Treburi casnice generale
Robotica casnică se bucură de o atenție enormă deoarece casele sunt construite pentru corpuri umane și conțin mii de tipuri de obiecte. De asemenea, este unul dintre cele mai dificile medii de implementare. Schimbările de iluminat, dezordinea se mișcă, animalele de companie și copiii intră în spațiul de lucru, obiectele moi se deformează, sertarele diferă, sticla se poate sparge, iar o sarcină care pare simplă poate necesita zeci de acțiuni coordonate.
Anunțul Figure Helix 02 din ianuarie 2026 a demonstrat controlul umanoid complet al corpului pentru sarcini casnice de mai multe minute, inclusiv o secvență de spălare a vaselor de patru minute. Compania descrie sistemul ca o ierarhie unificată care combină raționamentul semantic, controlul vizuomotor și controlul întregului corp. Aceste demonstrații arată un progres real în autonomia pe termen lung, dar sunt demonstrații ale companiei, nu dovezi că un robot casnic nesupravegheat este pregătit pentru fiecare gospodărie. Consultați anunțul tehnic oficial Figure Helix 02 .
Potrivit astăzi: cercetare, proiecte pilot controlate și sarcini casnice cu scop restrâns. Potrivit slab astăzi: îngrijire nesupravegheată critică pentru siguranță, întreținere arbitrară a locuinței sau locuri de muncă în care o defecțiune rară ar putea răni grav pe cineva.
De ce contează atât de mult simularea și datele sintetice
Roboții învață mai lent și mai scump decât modelele text, deoarece fiecare demonstrație fizică consumă timp real, echipamente, spațiu, întreținere și muncă umană. Un model lingvistic se poate antrena pe miliarde de documente existente. O politică de manipulare poate avea nevoie de exemple fizice ale unui dispozitiv de prindere care contactează un obiect din unghiuri diferite, cu diferite frecări, iluminare, dezordine și stări ale robotului.
Simularea ajută prin crearea unor medii paralele în care politicile pot practica mai multe variante fără a deteriora hardware-ul. Datele sintetice pot expune, de asemenea, modelul la situații rare în jurnalele reale. Provocarea constă în decalajul dintre simulator și realitate : un simulator nu reproduce niciodată perfect frecarea, flexarea cablurilor, răspunsul tactil, artefactele camerei, reacția bruscă, iluminatul și comportamentul uman.
Răspunsul practic nu este să alegi simularea sau datele reale. Ci să le combini. Folosește simularea pentru testare la scară și control; folosește date reale despre roboți pentru pregătire; apoi evaluează pe hardware real în condiții care nu au fost reprezentate exact în timpul antrenamentului.
Învățarea inter-încorporare ar putea schimba economia roboților
Un aspect costisitor al roboticii este faptul că abilitățile sunt adesea legate de un anumit corp. O politică de prindere antrenată pentru un singur braț s-ar putea să nu se transfere fără probleme la un umanoid cu mâini, limite articulare, senzori și raze de acțiune diferite. Modelele fundamentale recente încearcă în mod explicit să reducă această dependență.
Google DeepMind afirmă că Gemini Robotics On-Device 2 poate fi adaptat la noile implementări cu două brațe cu câteva ore de date și, de obicei, mai puțin de 200 de exemple. NVIDIA descrie, de asemenea, GR00T 1.7 ca o implementare încrucișată. Dacă aceste capabilități continuă să se îmbunătățească, companiile ar putea fi capabile să reutilizeze comportamente mai învățate în mai multe generații de hardware, în loc să reconstruiască stiva de inteligență de fiecare dată când se schimbă mecanismele.
Pentru cumpărători, însă, capacitatea de implementare încrucișată ar trebui testată pe hardware și pe sarcină. Un model care se transferă între platforme de cercetare nu garantează automat un timp de ciclu acceptabil sau fiabilitate pe o sarcină utilă grea, un dispozitiv de prindere neobișnuit, o fabrică prăfuită sau o celulă certificată din punct de vedere al siguranței.
Cea mai dificilă problemă este încă fiabilitatea în segmentul „coadă lungă”
Demonstrațiile robotice tind să arate succesul. Implementarea comercială se bazează pe excepții: o piesă este răsturnată, o cutie este strivită, un om lasă o unealtă în spațiul de lucru, o suprafață reflectorizantă derutează percepția, un sertar se blochează, un clește alunecă, bateria este descărcată sau rețeaua dispare.
Un sistem poate atinge o rată medie ridicată de succes a sarcinilor și totuși să fie neeconomic dacă necesită intervenție umană frecventă. Prin urmare, pentru multe proiecte industriale, cele mai importante valori nu sunt scorurile de referință, ci:
finalizări cu succes ale sarcinilor pe oră;
intervenții umane pe schimb;
timpul mediu dintre defecțiunile recuperabile și cele irecuperabile;
variabilitatea timpului de ciclu;
rată de recuperare automată după o priză eșuată sau o cale blocată;
performanță pe obiecte nevăzute și machete modificate;
accidente evitate la limită și opriri de siguranță;
timpul de funcționare al robotului și sarcina de întreținere;
consumul de energie și cheltuielile generale legate de schimbarea bateriilor;
costul total pe unitate de lucrare finalizată.
Actualizarea producției Figure 2026 oferă o reamintire utilă a faptului că IA întrupată este la fel de mult o problemă hardware și operațională, cât și o problemă de model. Compania a raportat extinderea producției din Figura 03 și utilizarea unor flote mai mari pentru a descoperi defecțiuni care nu erau vizibile la scară mai mică. Aceste cifre sunt raportate de companie și ar trebui evaluate în consecință, dar lecția inginerească subiacentă este aplicabilă în general: scara flotei expune probleme de fiabilitate pe care o demonstrație de laborator perfecționată s-ar putea să nu le dezvăluie niciodată. Consultați actualizarea oficială a producției Figure 03 .
Cum ar trebui proiectată siguranța?
Nu cereți unui model de fundație să fie singurul strat de siguranță. Sistemele fizice au nevoie de protecție stratificată. Modelul învățat poate decide ce sarcină să încerce, dar mecanisme separate ar trebui să impună limite privind viteza, cuplul, forța de contact, limitele spațiului de lucru, proximitatea umană, starea bateriei și oprirea de urgență, acolo unde este cazul.
Activitatea actuală în domeniul roboticii a Google DeepMind descrie în mod explicit această abordare stratificată, combinând siguranța semantică cu mecanismele tradiționale de siguranță fizică. Principiul important pentru implementatori este independența arhitecturală: dacă inteligența artificială de nivel înalt interpretează greșit o comandă, măsurile de siguranță de nivel inferior ar trebui să împiedice în continuare depășirea limitelor definite de o mișcare nesigură.
Pentru aplicațiile în apropierea oamenilor, validarea siguranței ar trebui să includă comportamente neobișnuite, instrucțiuni ambigue, obiecte scăpate, defecțiuni ale senzorilor, pierderi de comunicare, acces uman neașteptat și prize eșuate - nu doar secvența nominală de sarcini.
Este IA întrupată potrivită pentru proiectul tău?
Merită o evaluare serioasă atunci când majoritatea următoarelor afirmații sunt adevărate:
Sarcina creează suficientă valoare din punct de vedere al forței de muncă, ergonomiei, siguranței sau randamentului pentru a justifica robotica.
Mediul este suficient de variabil încât automatizarea fixă este costisitoare de întreținut.
Sarcina poate fi delimitată de condiții clare de început și de succes.
Defecțiunile sunt detectabile și recuperabile.
Spațiul de lucru poate fi proiectat pentru a reduce ambiguitățile inutile.
Puteți colecta demonstrații reprezentative, jurnale sau date de simulare.
Puteți măsura rata și costul intervenției, nu doar succesul demonstrației.
Un pilot supravegheat de un om este acceptabil înainte de autonomie deplină.
IA întrupată este o soluție mai slabă atunci când sarcina se întâmplă doar ocazional, fiecare caz este radical diferit, eșecul are consecințe grave, mediul nu poate fi controlat deloc sau economiile de forță de muncă așteptate sunt prea mici pentru a susține mentenanța și integrarea hardware-ului.
Ce ar trebui să construiască echipele mai întâi?
Începeți cu un flux de lucru limitat, mai degrabă decât cu „un robot de uz general”. Definiți obiectele, spațiul de lucru, variațiile așteptate, obiectivul timpului de ciclu, regulile de siguranță și ce contează ca succes. Construiți o linie de bază folosind cea mai simplă abordare fiabilă. Dacă automatizarea tradițională rezolvă problema ieftin, utilizați-o. Dacă variabilitatea este ceea ce face ca linia de bază să fie fragilă, IA întrupată devine un candidat mai puternic.
Apoi măsurați performanța în condiții de perturbații controlate: mutați obiecte, schimbați iluminatul, introduceți dezordine, schimbați variante de produs, întrerupeți secvența sau creați în mod deliberat erori recuperabile. Un sistem integrat bun nu ar trebui să aibă succes doar atunci când totul este perfect; ar trebui să știe când este incert, să se oprească în siguranță, să reîncerce inteligent sau să ceară ajutor.
Podul de la cod la realitate se scurtează - dar nu a dispărut
IA întrupată avansează deoarece modelele de bază încep să ofere roboților ceva ce automatizării tradiționale îi lipsea: o înțelegere semantică largă și un comportament învățat reutilizabil. Generația 2026 de sisteme robotice demonstrează un control sporit al întregului corp, secvențe de acțiune mai lungi, transfer între roboți, inferențe locale, antrenament bazat pe simulare și integrare cu hardware orientat spre producție.
Concluzia importantă nu este că roboții umanoizi au devenit brusc lucrători de uz general. Ci că este posibil ca prețul învățării unui robot a unui nou comportament fizic să înceapă să scadă. Atunci când percepția, raționamentul, controlul și învățarea pot fi reutilizate în diferite sarcini și corpuri, robotica devine mai adaptabilă.
Pentru organizațiile care decid dacă să investească acum, cea mai bună întrebare nu este „Cât de inteligent este modelul?”, ci „Poate acest sistem să ne îndeplinească sarcina fizică specifică în siguranță, în mod repetat, să se recupereze după eșecurile pe care le observăm în realitate și să producă rezultate economice mai bune decât alternativele?”. IA întrupată devine tehnologie reală atunci când răspunsul poate fi măsurat pe teren, nu doar demonstrat într-un videoclip.
Anunțurile despre produse, disponibilitatea modelelor și informațiile despre implementare din acest articol au fost verificate pe 12 septembrie 2026. Capacitățile roboticei evoluează rapid, iar demonstrațiile furnizorilor nu garantează performanța într-un mediu diferit. Verificați documentația actuală a modelului, specificațiile hardware, cerințele de siguranță și disponibilitatea comercială înainte de implementare.