Acasă
» Tehnologie
»
Robotică chirurgicală bazată pe inteligență artificială: un ghid practic pentru precizie, autonomie și ce se află de fapt în sala de operație
Robotică chirurgicală bazată pe inteligență artificială: un ghid practic pentru precizie, autonomie și ce se află de fapt în sala de operație
Robotica chirurgicală bazată pe inteligență artificială este cel mai bine înțeleasă ca o stivă de tehnologii, mai degrabă decât ca un singur „chirurg robot”. În sala de operație de astăzi, cele mai mature sisteme încă îi permit chirurgului să controleze, în timp ce software-ul îmbunătățește planificarea, vizualizarea, ghidarea instrumentelor, controlul mișcării, analiza fluxului de lucru sau anumite sarcini automatizate. Întrebarea practică nu este dacă o platformă „folosește inteligența artificială”, ci ce decizii și acțiuni efectuează software-ul, ce controlează în continuare clinicianul și dacă aceste capabilități sunt autorizate și validate pentru procedura dorită.
Această distincție este importantă deoarece „precizia” poate însemna mai multe lucruri diferite: reproducerea mai precisă a unei incizii osoase planificate, stabilizarea unui instrument, constrângerea mișcării în interiorul unei limite virtuale, măsurarea forței țesuturilor, recunoașterea fazelor în videoclipurile chirurgicale sau propunerea unui plan specific pacientului. Aceste funcții pot fi valoroase, dar niciuna nu garantează automat un rezultat clinic mai bun pentru fiecare pacient sau procedură.
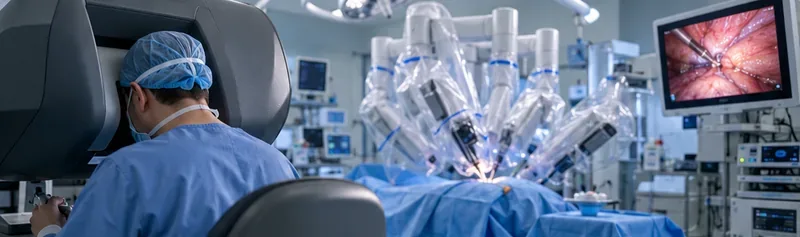
Un chirurg lucrează de la o consolă, în timp ce un sistem robotic cu mai multe brațe funcționează la patul pacientului. Scena reflectă arhitectura supravegheată de om care încă definește majoritatea chirurgiei robotice actuale.
Referință rapidă: Ce fac de fapt inteligența artificială și automatizarea în robotica chirurgicală
Caz de utilizare
Ce face tehnologia
Rol uman tipic
Maturitate practică
Teleoperație asistată de roboți
Traduce mișcările mâinii chirurgului în mișcare a instrumentului; poate filtra tremorul sau poate adăuga scalarea mișcării.
Chirurgul controlează continuu instrumentele.
Stabilit în multe proceduri minim invazive.
Planificare specifică pacientului
Folosește imagistica și software pentru a construi un plan în funcție de anatomia individuală.
Chirurgul analizează, ajustează și aprobă planul.
Stabilit în mai multe fluxuri de lucru ortopedice, de coloană vertebrală și de navigație.
Constrângeri haptice sau geometrice
Limitează sau ghidează mișcarea instrumentului în raport cu o limită planificată.
Chirurgul îndeplinește sarcina în limitele definite de sistem.
Stabilit în anumite sisteme ortopedice și de navigație.
Viziune computerizată și analiză video
Identifică fazele procedurale, instrumentele, anatomia sau modelele în înregistrările video.
Clinicianul analizează datele analitice și decide cum să le utilizeze.
Disponibil comercial pentru unele analize postoperatorii; capacitățile în timp real variază.
Automatizarea sarcinilor
Execută o sarcină preprogramată, limitată, odată ce parametrii sunt setați.
Chirurgul selectează, supraveghează și poate interveni.
Disponibil în forme limitate, specifice procedurilor.
Chirurgie autonomă de nivel înalt
Ar planifica și executa independent porțiuni majore ale unei proceduri, adaptându-se în același timp la anatomia în schimbare.
În primul rând, supraveghere.
Încă orientată spre cercetare, mai degrabă decât spre practica clinică de rutină.
Începeți cu cea mai importantă distincție: Robotica nu este același lucru cu inteligența artificială
Administrația pentru Alimente și Medicamente din SUA descrie sistemele chirurgicale asistate robotic ca fiind dispozitive asistate de computer care permit medicilor instruiți să controleze instrumentele în timpul intervențiilor chirurgicale. Pentru multe sisteme de țesuturi moi, robotul nu efectuează independent operația; chirurgul rămâne controlorul activ. Ghidul FDA privind sistemele chirurgicale asistate de computer reprezintă o bază utilă, deoarece separă imaginea populară a unui robot autonom de rolul real al multor sisteme actuale.
Inteligența artificială (IA) poate fi adăugată la această fundație robotică în mai multe locuri. Un model de învățare automată ar putea segmenta anatomia dintr-o imagine, ar putea recunoaște o fază procedurală, ar putea semnala un model într-un videoclip sau ar putea ajuta la generarea unui plan specific pacientului. Dar robotica avansată poate îmbunătăți, de asemenea, precizia fără învățare automată. Feedback-ul de forță, filtrarea tremorului, cinematica robotică, constrângerile de mișcare și algoritmii de planificare deterministă pot fi sofisticați fără a fi „IA” în sensul reglementar.
Unde robotica chirurgicală poate îmbunătăți precizia
1. Mișcarea poate fi mai stabilă și mai constrânsă
Mecanismele robotice pot scala mișcarea, filtra tremorul, menține un instrument într-o poziție fixă sau pot împiedica o unealtă tăietoare să se deplaseze dincolo de o limită virtuală. În ortopedie, de exemplu, Stryker descrie sistemele sale Mako ca utilizând planificare specifică pacientului și limite haptice care constrâng o unealtă în raport cu anatomia planificată. Punctul relevant nu este afirmația mărcii în sine, ci modelul ingineresc: software-ul definește un plan geometric, iar robotul ajută fizic la menținerea instrumentului în cadrul acelui plan.
Pentru un exemplu concret, documentația Mako Spine de la Stryker descrie înregistrarea automată a pacienților, segmentarea inteligentă, sugestiile de șuruburi bazate pe algoritmi și ghidarea haptică. Unele dintre aceste funcții sunt algoritmice, nu neapărat de învățare automată, motiv pentru care cumpărătorii ar trebui să întrebe ce înseamnă „IA” într-un anumit sistem.
2. Detectarea forței poate adăuga informații pe care vederea singură nu le poate oferi
Intuitive da Vinci 5 a primit aprobarea FDA 510(k) în martie 2024. Una dintre completările sale notabile este tehnologia de detectare a forței, care poate măsura forțele la nivelul instrumentului și poate transmite chirurgului o senzație a forței tisulare. Intuitive descrie această capacitate în anunțul său de aprobare pentru da Vinci 5 .
Feedback-ul de forță este o bună ilustrare a motivului pentru care „alimentat de inteligență artificială” poate fi o etichetă imprecisă. Această caracteristică poate îmbunătăți informațiile disponibile chirurgului, dar este fundamental o capacitate de detectare și control, mai degrabă decât un factor de decizie autonom.
3. Viziunea computerizată poate transforma videoclipurile chirurgicale în date structurate
Videoclipul este unul dintre cele mai bogate fluxuri de date dintr-o sală de operație modernă. Inteligența artificială poate împărți o procedură în faze, poate detecta instrumente, poate estima cât timp rămâne vizibilă anatomia și poate sprijini revizuirea postoperatorie. Touch Surgery Performance Insights de la Medtronic este un exemplu comercial actual de analiză bazată pe inteligență artificială pentru anumite proceduri.
Limitarea este la fel de importantă ca și capacitatea. Medtronic afirmă că, în prezent, platforma nu oferă asistență pentru luarea deciziilor în timp real sau identificarea live a structurilor critice. Aceasta este o verificare utilă a realității: analizele postoperatorii prin inteligență artificială sunt deja practice, în timp ce unele dintre scenariile mai dramatice de tip „inteligență artificială care ghidează chirurgul în timp real” rămân limitate, specifice procedurii, investigaționale sau nelansate.
4. Planificarea specifică pacientului poate reduce variația sarcinilor repetabile
Sistemele de planificare pot utiliza tomografie computerizată (CT), imagistică magnetică (IRM), imagistică intraoperatorie, înregistrare și modele anatomice pentru a propune unde ar trebui să meargă un implant, un șurub, o tăietură sau o traiectorie. Robotul poate apoi ajuta chirurgul să execute acel plan. Acest lucru este relevant în special în ortopedie, chirurgie a coloanei vertebrale și proceduri stereotactice, unde o țintă poate fi reprezentată geometric.
Compromisul constă în dependența de calitatea datelor și acuratețea înregistrării. Un robot perfect care urmează un model inexact urmează totuși modelul greșit. Prin urmare, echipele au nevoie de verificări clare pentru calitatea imaginilor, erorile de înregistrare, aprobarea planului și condițiile care necesită abandonarea sau revizuirea fluxului de lucru robotic.
Cât de autonomi sunt roboții chirurgicali astăzi?
O analiză sistematică din 2024 publicată în revista npj Digital Medicine a examinat roboții chirurgicali autorizați de FDA din 2015 până în 2023, utilizând un cadru de autonomie cu șase niveluri. Dintre cele 49 de sisteme identificate, 86% au fost clasificate ca asistență robotică de nivel 1, 8% ca autonomie de sarcină de nivel 2 și 6% ca autonomie condiționată de nivel 3. Analiza nu a găsit sisteme de nivel 4 sau 5 în acel set de date. De asemenea, a raportat că doar două sisteme aveau funcții de învățare automată recunoscute explicit în documentele transmise de FDA, în timp ce unele produse suplimentare au folosit afirmații legate de inteligența artificială în materialele de marketing.
Aceste cifre nu ar trebui tratate ca o imagine completă a pieței din 2026, deoarece analiza se oprește în 2023. Ele sunt încă utile ca punct de plecare: robotica chirurgicală implementată clinic a fost dominată în mod tradițional de asistența controlată de chirurg, cu o autonomie mai mare apărând în sarcini înguste și limitate, mai degrabă decât în înlocuirea întregii proceduri a chirurgului.
Piața a continuat să evolueze. În iulie 2026, Johnson & Johnson a anunțat autorizația De Novo din partea FDA pentru sistemul chirurgical robotic OTTAVA , destinat multiplelor proceduri de chirurgie generală la nivelul abdomenului superior. Aceasta reprezintă o concurență semnificativă în robotica țesuturilor moi, dar autorizarea unei platforme robotice nu ar trebui interpretată ca autorizare pentru chirurgie autonomă sau pentru fiecare caracteristică de inteligență artificială pe care o companie o poate dezvolta.
Dar chirurgia complet autonomă?
Cercetările au demonstrat sarcini chirurgicale din ce în ce mai autonome, în special în contexte preclinice controlate. Un exemplu citat pe scară largă este Robotul Autonom de Țesut Inteligent (STAR), care a efectuat anastomoză intestinală laparoscopică la modele de porc într-un studiu din 2022 descris de Universitatea Johns Hopkins . Proiectul a arătat că un robot poate planifica și executa o sarcină complexă de sutură a țesuturilor moi, adaptându-se în același timp la mișcarea țesuturilor.
Acest lucru este important din punct de vedere științific, dar nu reprezintă o dovadă că chirurgia autonomă a țesuturilor moi este pregătită pentru îngrijirea umană de rutină. Trecerea de la o demonstrație preclinică la un sistem clinic implementabil pe scară largă necesită performanțe robuste în diverse condiții anatomice, sângerări, constatări neașteptate, defecțiuni ale dispozitivelor, interacțiuni în echipă și condiții de predare de urgență. Cerința de fiabilitate în chirurgie este mult mai mare decât simpla atingere a unei precizii medii ridicate într-un test de laborator.
Precizia nu este același lucru cu rezultate mai bune
Spitalele ar trebui să separe precizia tehnică de beneficiul pentru pacient. Un sistem poate plasa un instrument mai aproape de o traiectorie planificată sau poate reproduce o țintă geometrică mai consistent, însă rezultatele clinice pot depinde în continuare de selecția procedurii, experiența chirurgului, complicații, anestezie, controlul infecțiilor, biologia țesuturilor și îngrijirea postoperatorie.
FDA recomandă ca pacienții care iau în considerare o intervenție chirurgicală asistată robotic să discute riscurile, beneficiile, alternativele, precum și pregătirea și experiența chirurgului. Aceste sfaturi rămân relevante chiar și pe măsură ce funcțiile de inteligență artificială devin mai performante. Un flux de lucru cu tehnologie avansată ar trebui justificat de problema clinică, nu de noutatea platformei.
O listă de verificare practică pentru evaluarea spitalelor și a echipelor chirurgicale
Verificări de reglementare și de utilizare preconizată
Este sistemul robotic autorizat pentru procedura, anatomia și populația exactă de pacienți luate în considerare?
Ce funcții software fac parte din dispozitivul autorizat și care sunt caracteristici de cercetare, opționale sau viitoare?
Dacă un furnizor folosește termenul „IA”, este componenta de învățare automată identificabilă în documentația de reglementare?
Sistemul oferă recomandări, impune constrângeri, execută o sarcină limitată sau selectează independent acțiuni?
Verificări de validare clinică
Ce criteriu de evaluare a fost validat: acuratețea geometrică, timpul procedurii, complicațiile, rata de conversie, durata spitalizării, rezultatul funcțional sau o altă măsură?
A fost testată performanța în condiții clinic realiste și pe grupuri reprezentative de pacienți?
Sunt disponibile rezultate pe subgrupuri pentru anatomie dificilă, obezitate, intervenții chirurgicale anterioare sau alți factori relevanți pentru populația locală de pacienți?
Care sunt modurile de defecțiune cunoscute, limitele de încredere și situațiile în care nu ar trebui utilizată funcția de inteligență artificială sau robotică?
Factorii umani și verificări ale antrenamentului
Cine este responsabil pentru aprobarea planurilor și monitorizarea acțiunilor automatizate?
Poate chirurgul să suprascrie sau să dezactiveze imediat robotul?
Care este calea de acreditare pentru chirurgi, asistenți medicali, asistente medicale și tehnicieni?
Cum se comportă sistemul în timpul pierderii semnalului camerei, al erorii de înregistrare, al coliziunii instrumentului, al întreruperii alimentării cu energie electrică sau al defecțiunii rețelei?
Fluxul de lucru creează noi puncte moarte, alarme sau încărcare cognitivă pentru echipă?
Verificări ale datelor, inteligenței artificiale și ciclului de viață
Ce date au antrenat modelul și cât de similare sunt aceste date cu populația și fluxul de lucru al spitalului?
Este necesar un test de acceptare locală înainte de implementarea clinică?
Cum este monitorizată performanța după implementare?
Se poate schimba modelul în timp și, dacă da, cum sunt validate și comunicate actualizările?
Ce date părăsesc spitalul, unde sunt stocate și cum sunt protejate înregistrările video chirurgicale și identificatorii pacienților?
Pentru funcțiile IA care se așteaptă să se modifice după autorizare, îndrumările finale ale FDA privind Planul de control al modificărilor predeterminate din august 2025 descriu modul în care producătorii pot defini în avans modificările planificate, metodele de validare și evaluările de impact.
Un cadru simplu de maturitate pentru factorii de decizie
Întrebare
Interpretare cu risc mai mic
Interpretarea guvernării superioare
Ce controlează algoritmul?
Afișare, analiză, recomandare sau îndrumare limitată.
Mișcarea instrumentului, execuția sarcinii sau strategia procedurală.
Poate clinicianul verifica rezultatul?
Rezultatul este vizibil și ușor de verificat.
Logica este opacă sau dificil de confirmat independent în timpul procedurii.
Poate clinicianul să o anuleze?
Este disponibilă controlul manual imediat sau decuplarea.
Suprascrierea necesită întreruperea fluxului de lucru sau este dificilă sub presiunea timpului.
Ce se întâmplă dacă datele sunt greșite?
Este probabil ca eroarea să fie detectată înainte de acțiune.
Eroarea poate influența direct anatomia, traiectoria, livrarea de energie sau manipularea țesuturilor.
Model adaptiv sau actualizat frecvent care necesită monitorizarea ciclului de viață.
Cu cât un sistem se apropie mai mult de coloana din dreapta, cu atât guvernanța formală devine mai importantă. Aceasta include revizuirea multidisciplinară, simularea, raportarea incidentelor, controlul versiunilor, supravegherea post-comercializare și un proces documentat pentru întreruperea unei funcții atunci când performanța este incertă.
Întrebări pe care pacienții le pot pune fără a fi nevoie să înțeleagă tehnologia
De ce este recomandată chirurgia robotică pentru procedura mea specifică?
Care sunt alternativele, inclusiv laparoscopia convențională sau chirurgia deschisă?
Câtă experiență au chirurgul și echipa din sala de operație cu exact acest sistem și procedură?
Care părți ale operației sunt controlate direct de chirurg și care sunt automatizate?
Ce dovezi arată un beneficiu pentru pacienții ca mine?
Ce se întâmplă dacă robotul nu poate fi utilizat sau trebuie oprit în timpul procedurii?
Vor fi stocate sau utilizate înregistrări video chirurgicale sau alte date pentru analiza prin inteligență artificială?
Ce este probabil să se schimbe în continuare
Direcția pe termen scurt este mai probabil să fie o augmentare progresivă decât o trecere bruscă la chirurgia autonomă. Așteptați-vă la o vedere computerizată mai bună, o segmentare și o înregistrare mai automată, o detectare mai bogată a forței și a mișcării, alerte contextuale, o indexare video chirurgicală mai inteligentă și subsarcini automatizate strâns delimitate. Modelele multimodale ar putea combina în cele din urmă videoclipuri, telemetria instrumentelor, imagistica, patologia și datele pacienților pentru a îmbunătăți conștientizarea situațională.
Partea dificilă nu va fi generarea unei sugestii bazate pe inteligență artificială. Partea dificilă va fi demonstrarea momentului în care sugestia respectivă este suficient de fiabilă pentru a schimba acțiunea chirurgicală, definirea unui comportament sigur atunci când încrederea este scăzută și validarea performanței în spitale, chirurgi, dispozitive și populații de pacienți.
Concluzie
Robotica chirurgicală bazată pe inteligență artificială schimbă deja sala de operație, dar valoarea sa cea mai credibilă astăzi provine din extinderea echipelor de experți, mai degrabă decât din înlocuirea acestora. Cele mai puternice cazuri de utilizare sunt cele în care tehnologia are un rol clar definit: planificarea în funcție de anatomia specifică pacientului, stabilizarea sau constrângerea mișcării, extragerea informațiilor structurate din videoclipurile chirurgicale, îmbunătățirea vizualizării sau automatizarea unei sarcini specifice sub supraveghere.
Pentru spitale, chirurgi și pacienți, întrebarea corectă nu este „Este acest robot alimentat de inteligență artificială?”, ci este „Ce face exact sistemul, cum a fost validată această funcție, cine rămâne responsabil pentru decizie și ce se întâmplă când tehnologia este greșită?”. Acest cadru transformă o tendință tehnologică amplă într-o evaluare practică a siguranței și valorii.