Acasă
» Tehnologie
»
Evoluția vehiculelor autonome: siguranță, edge computing și integrare AI
Evoluția vehiculelor autonome: siguranță, edge computing și integrare AI
Vehiculele autonome nu au avansat pe o singură linie dreaptă de la „asistență la șofer” la „fără șofer”. Modul mai util de a înțelege evoluția lor este ca convergență a trei sisteme: un caz de siguranță care definește unde este permisă automatizarea să funcționeze, o platformă de edge computing care poate procesa datele senzorilor în timp real și o stivă de inteligență artificială care transformă aceste date în decizii de conducere.
În septembrie 2026, majoritatea vehiculelor de larg consum încă se bazează pe asistență la șofer de nivel 0-2, în timp ce automatizarea de nivel 4 funcționează în principal în servicii comerciale restricționate, mai degrabă decât ca o mașină privată cu capacitate universală. Administrația Națională pentru Siguranța Traficului Rutier din SUA (NHTSA) continuă să facă o distincție clară între sistemele de asistență la șofer care necesită supraveghere umană și sistemele de conducere automată care preiau sarcina de conducere în condiții definite.
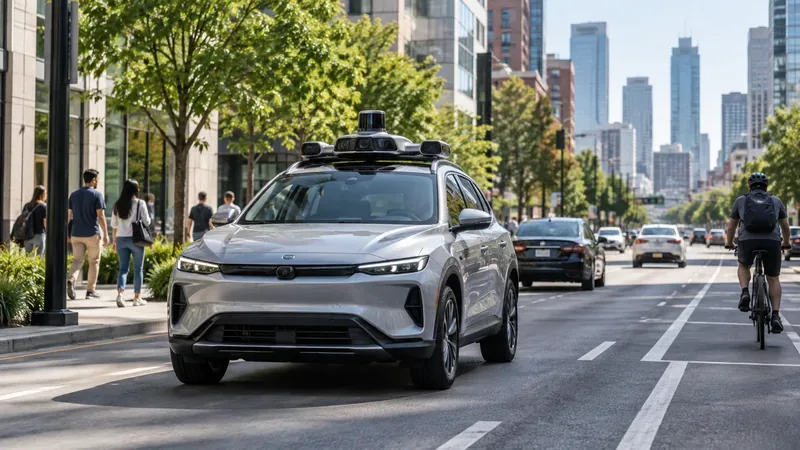
Un vehicul autonom echipat cu senzori se deplasează prin trafic urban mixt, ilustrând de ce percepția, calculul la bordul vehiculului și validarea siguranței trebuie să funcționeze împreună în jurul mașinilor, bicicliștilor și pietonilor.
Referință rapidă: unde se situează automatizarea vehiculelor
Nivel de automatizare
Cine îndeplinește sarcina de conducere?
Interpretare practică
Nivelul 0
Uman
Avertismentele sau intervențiile scurte pot fi de ajutor, dar șoferul conduce.
Nivelul 1
Om cu o funcție de asistență continuă
Asistență la direcție sau la accelerare/frânare, nu ambele ca funcție combinată susținută.
Nivelul 2
Om cu asistență combinată
Sistemul poate controla continuu direcția și viteza, dar șoferul trebuie să supravegheze.
Nivelul 3
Sistem într-un domeniu de operare definit
Sistemul se conduce atunci când este cuplat, dar persoana umană trebuie să fie disponibilă să preia controlul atunci când este solicitat.
Nivelul 4
Sistem într-un domeniu de operare definit
Nu este necesar un șofer uman în timp ce sistemul funcționează în condițiile sau zona de service aprobate.
Nivelul 5
Sistem peste tot unde vehiculul poate funcționa în mod rezonabil
Automatizarea completă, fără un șofer uman, în toate condițiile rutiere și de mediu rămâne un obiectiv viitor.
Terminologia NHTSA este utilă deoarece previne o greșeală comună: tratarea unei caracteristici de Nivel 2 extrem de capabile ca și cum ar fi un șofer autonom. O evaluare practică ar trebui să pună întotdeauna două întrebări: Cine este responsabil pentru monitorizarea drumului? și Ce este domeniul de proiectare operațională? Domeniul de proiectare operațională, sau ODD, este setul de tipuri de drumuri, viteze, locații, condiții meteorologice și alte circumstanțe în care un sistem automat este destinat să funcționeze.
Cum a evoluat arhitectura
1. De la funcții izolate de asistență la șofer la percepție fuzionată
Primele sisteme avansate de asistență a șoferului erau relativ limitate: pilot automat adaptiv, avertizare la părăsirea benzii de rulare, frânare automată de urgență și asistență la parcare. Aceste funcții puteau fi construite în jurul unui număr mic de senzori și unități de control electronice dedicate.
Sistemele mai capabile combină camere video, radar, lidar în unele modele, senzori cu ultrasunete, măsurători inerțiale, localizare și informații despre hărți sau traseu. Schimbarea importantă nu constă doar în „mai mulți senzori”. Este vorba despre trecerea la un model unificat al mediului în care sistemul trebuie să detecteze obiecte, să estimeze spațiul liber, să înțeleagă benzile și semnalele, să urmărească mișcarea, să prezică alți participanți la trafic și să planifice o traiectorie sigură.
Platformele de referință moderne ilustrează această tendință. NVIDIA DRIVE Hyperion combină o platformă de calcul auto cu camere, radar, lidar, ultrasunete și un pachet de software pentru niveluri mai ridicate de automatizare. Qualcomm Snapdragon Ride descrie în mod similar calculul scalabil la bordul vehiculului pentru fuziunea senzorilor, viziunea computerizată, asistența șoferului și conducerea automată. Acestea sunt platforme ale furnizorilor, mai degrabă decât specificații universale, dar arată direcția arhitecturii vehiculelor: calcul centralizat, eterogen, mai degrabă decât multe controlere izolate.
2. Edge computing-ul a devenit parte a arhitecturii de siguranță
În condusul autonom, „edge computing” înseamnă că sarcinile de percepție și control, cu timp critic, se execută în interiorul sau în apropierea vehiculului, în loc să depindă de un serviciu cloud aflat la distanță. Acest lucru este important deoarece frânarea, direcția, detectarea obiectelor și planificarea traiectoriei trebuie să continue chiar și atunci când conectivitatea celulară este întârziată, congestionată sau indisponibilă.
O divizare inginerească utilă este:
Marginea vehiculului: ingerarea senzorilor, percepția, localizarea, predicția, planificarea, controlul, monitorizarea stării de funcționare și comportamentul de rezervă imediat.
Cloud sau centru de date: antrenament de modele la scară largă, analiză de flote, simulare, procesare jurnale, distribuție de software, generare de hărți și învățare pe orizont lung.
Stratul de conectivitate: util pentru actualizări, operațiuni cu flotă, informații despre trafic și unele fluxuri de lucru pentru asistență la distanță, dar nu ar trebui tratat ca un canal de control cu latență redusă garantat pentru sarcina de conducere de bază.
Această diviziune este vizibilă în sistemele actuale de calcul auto. Arhitectura de calcul în vehicul a NVIDIA separă în mod explicit calculul în vehicul de sistemele utilizate pentru antrenament și simulare. Platforma auto Qualcomm pune, de asemenea, accent pe învățarea automată pe dispozitiv și calculul eterogen, unde procesoarele, GPU-urile, unitățile de procesare neuronală, acceleratoarele de vedere și blocurile de procesare orientate spre siguranță gestionează sarcini de lucru diferite.
De ce siguranța este mai amplă decât „IA este precisă”
Un sistem de conducere autonomă poate avea o precizie ridicată în detectarea obiectelor și totuși să fie nesigur. Ingineria siguranței acoperă defecțiunile hardware, software, comportamentul preconizat, interacțiunea umană, securitatea cibernetică, actualizările, operațiunile și capacitatea sistemului de a recunoaște când și-a atins limitele.
Siguranța funcțională
ISO 26262 oferă cadrul stabilit de siguranță funcțională pentru sistemele electrice și electronice legate de siguranță ale vehiculelor. Acesta abordează pericolele care decurg din defecțiuni și structurează siguranța lucrărilor la nivel de concept, sistem, hardware, software, producție, operare și service. A doua ediție publicată în prezent datează din 2018; ISO a elaborat o a treia ediție în cursul anului 2026.
Siguranța funcționalității prevăzute
Hardware-ul fără erori nu garantează un comportament sigur. O cameră poate funcționa exact așa cum a fost proiectată, dar totuși nu reușește să ofere suficiente informații în condiții de strălucire, ploaie abundentă, construcție neobișnuită sau o scenă ambiguă. ISO 21448:2022, Siguranța funcționalității preconizate (SOTIF) , abordează riscurile cauzate de insuficiențele funcționale și utilizarea necorespunzătoare previzibilă, în special în sistemele a căror conștientizare situațională depinde de senzori și algoritmi complecși.
Securitate cibernetică și actualizări de software
Vehiculele conectate au nevoie și de securitate pe durata ciclului de viață. ISO/SAE 21434:2021 definește un cadru de inginerie a securității cibernetice pentru vehicule, în timp ce Regulamentul ONU nr. 156 abordează gestionarea actualizărilor de software. Acest lucru devine din ce în ce mai important pe măsură ce comportamentul de conducere automată se schimbă prin lansări de software, mai degrabă decât doar prin noile componente hardware ale vehiculelor.
Siguranța operațională și dovezi din lumea reală
Testarea pre-implementare este necesară, dar nu suficientă. Monitorizarea post-implementare este importantă deoarece interacțiunile rare pot apărea doar după perioade mari de condus în condiții reale de utilizare. În Statele Unite, al treilea Ordin General Permanent modificat al NHTSA impune raportarea anumitor accidente care implică sisteme ADAS de Nivel 2 și sisteme de conducere automată. Pagina publică de raportare a accidentelor a agenției avertizează, de asemenea, că setul de date are limitări, cum ar fi câmpuri incomplete și posibile raportări duplicate, astfel încât numărările brute nu ar trebui tratate ca o simplă clasificare a siguranței sistemului.
Flotele comerciale de nivel 4 oferă o altă sursă de dovezi. Centrul de date Waymo privind impactul asupra siguranței publică comparații privind kilometrajul și accidentele efectuate exclusiv de motocicliști pentru zonele sale de operare. Conform datelor furnizate până în martie 2026, compania a raportat 220,6 milioane de mile parcurse exclusiv de motocicliști. Aceste rezultate sunt utile, dar ar trebui interpretate în funcție de zonele geografice specifice, flota de vehicule, condițiile de operare, metodologia de referință și ODD-ul reprezentat de date - nu ca o dovadă că fiecare sistem autonom este mai sigur în fiecare mediu.
Cum schimbă integrarea inteligenței artificiale modul de conducere
Percepția rămâne fundamentală
Rețelele neuronale sunt utilizate pe scară largă pentru a recunoaște vehicule, pietoni, bicicliști, limitele drumurilor, semafoarele, indicatoarele și spațiul circulabil. Fuziunea multi-senzori poate reduce dependența de orice modalitate de detectare unică, dar crește și cerințele de sincronizare, calibrare, calcul și validare.
Predicția și planificarea devin din ce în ce mai învățate
Sistemele tradiționale de conducere autonomă separă adesea percepția, predicția, planificarea și controlul în componente modulare. Această separare poate face ca interfețele și modurile de defecțiune să fie mai ușor de inspectat, dar erorile se pot acumula în module. Sistemele mai noi introduc din ce în ce mai mult planificare învățată sau modele end-to-end care mapează un set mai bogat de intrări ale senzorilor către acțiuni de conducere.
Principala limitare este validarea. Un model care are performanțe bune pe un benchmark agregat poate totuși să eșueze într-un scenariu critic pentru siguranță. Prin urmare, echipele de inginerie au nevoie de testare bazată pe scenarii, simulare, testare pe circuit închis, dovezi pe drumuri publice, gestionarea incertitudinii, comportament de rezervă și guvernanță a versiunilor, în loc să se bazeze pe o singură metrică de precizie.
O listă de verificare practică pentru evaluarea unui sistem de vehicule autonome
Definiți corect nivelul de automatizare. Indicați dacă persoana umană trebuie să supravegheze și să preia controlul.
Specificați numărul de obstacole (ODD). Includeți geografia, tipul de drum, viteza, vremea, iluminatul și alte limite de mediu.
Mențineți inferențele critice pentru siguranță asupra vehiculului. Identificați ce funcții pot continua în siguranță dacă accesul la rețea dispare.
Documentați redundanța. Verificați căile de calcul, alimentare, frânare, direcție, detectare și comunicare în caz de defecțiuni.
Separă siguranța funcțională, SOTIF și securitatea cibernetică. Acestea abordează categorii diferite de risc.
Validați canalul de date. Urmăriți calibrarea senzorilor, proveniența setului de date, calitatea etichetării, acoperirea cu coadă lungă și schimbarea distribuției.
Măsurați comportamentul, nu doar percepția. Includeți riscul de coliziune, respectarea regulilor de circulație, comportamentul la volan, manevrele cu risc minim și interacțiunile cu participanții vulnerabili la trafic.
Testați actualizările ca versiuni relevante pentru siguranță. O îmbunătățire a software-ului într-un scenariu poate crea o regresie în altul.
Folosește monitorizarea din lumea reală după implementare. Menține analiza incidentelor, analiza accidentelor la limită și un proces de reintegrare a dovezilor în dezvoltare.
Evitați afirmațiile nefondate privind siguranța. Comparați sistemele doar atunci când expunerea, geografia, condițiile de operare, definițiile accidentelor și metodele statistice sunt comparabile.
Reglementarea trece de la îndrumări generale la o asigurare măsurabilă
Tabloul de reglementare rămâne inegal. În Statele Unite, Departamentul Transporturilor a introdus un nou cadru pentru vehiculele automatizate în aprilie 2025. Pe 30 iulie 2026, NHTSA a anunțat că accelerează dezvoltarea primelor sale standarde de performanță pentru vehiculele autonome . Această formulare contează: anunțul descria standarde în curs de elaborare, nu un regim universal de certificare finalizat.
Uniunea Europeană are deja o structură de omologare de tip mai explicită. Prezentarea generală a Comisiei Europene privind siguranța vehiculelor și vehiculele automatizate/conectate explică faptul că Regulamentul general privind siguranța stabilește un cadru pentru vehiculele automatizate și fără șofer, inclusiv norme tehnice care acoperă testarea, securitatea cibernetică, înregistrarea datelor, monitorizarea siguranței și raportarea incidentelor. UE a actualizat din nou părți ale cadrului de omologare a vehiculelor complet automatizate în 2026.
La nivelul ONU, Regulamentul ONU nr. 157 a stabilit cerințe pentru sistemele automate de menținere a benzii de rulare, în timp ce activitatea CEE-ONU din 2026 a continuat în direcția unei reglementări mai ample a sistemelor de conducere automatizată. Consecința practică pentru echipele de inginerie este că o arhitectură VA trebuie proiectată nu doar pentru o demonstrație, ci și pentru trasabilitate, controlul configurației software-ului, dovezi ale incidentelor, securitate cibernetică și argumente de siguranță repetabile.
Cum va arăta probabil următoarea fază
Cea mai puternică tendință pe termen scurt nu este o salt bruscă către Nivelul 5 nerestricționat. Este vorba despre extinderea treptată a automatizării constrânse: sisteme de Nivel 2 mai bune, funcții limitate de Nivel 3 și servicii de Nivel 4 care își extind ODD oraș cu oraș și condiție cu condiție. În același timp, hardware-ul vehiculelor se consolidează în jurul unui sistem de calcul central de înaltă performanță, în timp ce modelele de inteligență artificială devin mai mari, mai integrate și mai bazate pe date.
Aceasta creează o tensiune productivă. Inteligența artificială poate crește capacitatea, dar o capacitate sporită extinde numărul de scenarii care trebuie validate. Edge computing poate reduce latența și dependența de rețea, dar mai multă putere de calcul ridică provocări legate de putere, temperatură, redundanță și costuri. Vehiculele definite de software fac posibilă îmbunătățirea post-vânzare, dar transformă și ingineria lansărilor, securitatea cibernetică și revenirea la versiunea inițială în preocupări legate de siguranță.
Prin urmare, cele mai credibile programe pentru vehicule autonome tratează siguranța, edge computing-ul și integrarea inteligenței artificiale ca un singur sistem. Scopul nu este pur și simplu de a face vehiculul „mai inteligent”. Ci de a face capacitățile sale limitate, observabile, testabile, rezistente la defecțiuni și susținute de dovezi care rămân valabile pe măsură ce software-ul, hardware-ul și domeniul de operare evoluează.