Acasă
» Tehnologie
»
Cum transformă inteligența artificială întrupată robotica umanoidă de generație următoare
Cum transformă inteligența artificială întrupată robotica umanoidă de generație următoare
Roboții umanoizi pot părea remarcabil de capabili într-o demonstrație scurtă și totuși pot întâmpina dificultăți atunci când iluminarea se schimbă, un obiect este mutat câțiva centimetri, un sertar se blochează sau o sarcină durează mai mult decât secvența utilizată în timpul antrenamentului. Această diferență dintre o demonstrație rafinată și munca fiabilă în lumea reală este problema centrală pe care robotica umanoidă de generație următoare încearcă să o rezolve.
Trecerea care are loc acum este de la roboții care reproduc în principal mișcări programate către roboți care pot percepe, raționa, planifica și acționa prin intermediul unui corp fizic. Această abordare este denumită în mod obișnuit IA întrupată . În termeni practici, robotul nu rulează doar un model de IA; inteligența sa este legată de camere, senzori de forță, poziții articulare, mâini, picioare și mediul înconjurător în schimbare.
Începând cu septembrie 2026, mai multe programe majore de robotică împing această direcție. Google DeepMind a introdus Gemini Robotics 2 în iulie 2026, cu control al întregului corp și raționament întruchipat; GR00T 1.7 de la NVIDIA oferă un model de bază deschis de tip viziune-limbaj-acțiune și un flux de lucru de antrenament complet; Figure spune că Helix 02 își extinde controlul învățat de la partea superioară a corpului la loco-manipularea întregului corp; iar Boston Dynamics combină comportamentele învățate, învățarea prin consolidare și cercetarea modelelor de bază cu platforma sa Atlas de producție. Aceste evoluții sunt importante, dar ar trebui interpretate ca dovezi ale unui progres rapid - nu ca o dovadă că umanoizii de uz general sunt pregătiți pentru fiecare loc de muncă sau casă.
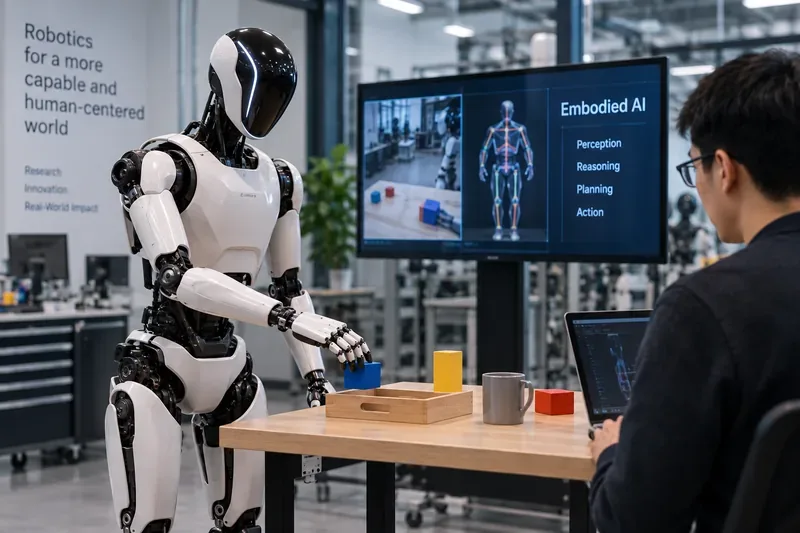
Un robot umanoid lucrează la o masă de testare în timp ce un inginer monitorizează bucla percepție-acțiune pe care sistemele de inteligență artificială întruchipate încearcă să o închidă în timp real.
De ce automatizarea roboților tradiționali eșuează în mediile umane
Roboții industriali convenționali sunt extrem de eficienți atunci când lumea este controlată. Un braț fix poate repeta aceeași mișcare de sudură, plasare sau asamblare de mii de ori, deoarece amplasarea obiectului, sculele, carcasa de siguranță și secvența de sarcini au fost proiectate în jurul robotului.
Roboții umanoizi vizează un mediu de operare mai dificil: spații construite pentru oameni. Rafturile, ușile, containerele, uneltele, scările, stațiile de lucru și componentele pot varia. Robotul poate avea nevoie să meargă, să ajungă la obiecte, să se echilibreze, să manipuleze, să se recupereze după o priză greșită și să înțeleagă o instrucțiune rostită fără ca un tehnician să rescrie un program de mișcare de fiecare dată când ceva se schimbă.
Aceasta creează patru probleme interconectate:
Incertitudinea percepției: robotul trebuie să recunoască obiecte, suprafețe, persoane, spațiu liber și starea sarcinii în condiții schimbătoare.
Raționament pe orizont lung: o sarcină utilă conține adesea mulți pași dependenți, iar eșecul la un pas poate invalida restul planului.
Coordonarea întregului corp: mersul și manipularea sunt cuplate. Atingerea unor distanțe mai mari modifică echilibrul; ridicarea unei sarcini modifică forțele articulare și stabilitatea.
Lipsa datelor: colectarea demonstrațiilor de roboți de înaltă calitate în lumea fizică este costisitoare și lentă în comparație cu colectarea de text sau imagini pentru inteligența artificială la scară de internet.
Inteligența artificială întrupată schimbă dezvoltarea umanoidă deoarece abordează aceste probleme ca un sistem de învățare conectat, în loc să trateze percepția, planificarea și mișcarea ca scripturi izolate.
1. Începeți cu o buclă mai bună de la percepție la acțiune
Cea mai simplă îmbunătățire conceptuală este și cea mai fundamentală: robotul trebuie să observe continuu ce s-a întâmplat după ce a acționat. O mașină cu script poate executa „mișcarea mâinii la coordonatele X, Y, Z”. Un sistem întruchipat încearcă în schimb să răspundă la o buclă mai bogată: „Unde este obiectul acum? L-am apucat? S-a mișcat? Ce ar trebui să fac în continuare?”
Modelele moderne de tip vedere-limbaj-acțiune , de obicei prescurtate în VLA-uri , conectează inputul vizual și instrucțiunile în limbaj natural la acțiunile robotului. Google DeepMind descrie Gemini Robotics 2 ca un VLA care convertește vederea și limbajul în control motor. NVIDIA descrie GR00T 1.7 ca un VLA multi-implementare care acceptă inputuri multimodale, cum ar fi limbajul, imaginile și starea robotului și produce acțiuni.
Acest lucru este important deoarece același model poate reutiliza concepte generale în mai multe sarcini. „Ridică cutia albastră și pune-o în tavă” nu mai trebuie să însemne o traiectorie codificată fix, legată de un singur aspect exact al tabelului.
2. Înlocuiți politicile cu o singură sarcină cu modele de fundație reutilizabile
Următorul pas este reducerea cantității de comportament care trebuie învățat de la zero. Un model de fundație robotică își propune să codifice priorități reutilizabile despre obiecte, limbaj, mișcare și manipulare înainte ca un dezvoltator să îl specializeze pentru un anumit umanoid sau flux de lucru.
NVIDIA spune că GR00T 1.7 a fost pre-antrenat pe baza a aproximativ 32.000 de ore de demonstrații reale și date umane egocentrice, plus aproximativ 8.000 de ore de implementări și demonstrații simulate. Dezvoltatorii pot apoi să post-antreneze modelul de bază pentru o implementare și o sarcină specifice, în loc să înceapă cu o politică goală.
Câștigul de calitate așteptat nu este pur și simplu „robotul știe mai multe”. Rezultatul mai util este generalizarea : o politică ar trebui să continue să funcționeze atunci când poziția obiectului, punctul de vedere, fundalul sau formularea sarcinii se modifică în limite rezonabile.
Un semn bun că această abordare este utilă este atunci când o echipă poate adăuga un nou obiect, o nouă structură de scenă sau o nouă instrucțiune cu mai puțină re-instruire specifică sarcinii decât înainte. Un semn de avertizare este atunci când fiecare nouă variație necesită în continuare o politică separată, un mediu atent pregătit sau o rutină manuală de recuperare.
3. Folosește simularea pentru a scala experiența fără a deteriora hardware-ul
Roboții fizici sunt dispozitive de antrenament costisitoare. Motoarele se încălzesc, mâinile se uzează, bateriile se descarcă, obiectele se sparg, iar o cădere poate opri dezvoltarea timp de ore sau zile. Simularea abordează acest lucru permițând politicilor să exerseze mai multe variații în paralel înainte de testarea pe hardware.
Boston Dynamics descrie antrenarea comportamentelor Atlas cu învățare prin consolidare în simulare, apoi trecerea la hardware real și iterarea pe baza rezultatelor din lumea reală. Fluxul de lucru GR00T de la NVIDIA include în mod similar configurarea simulării, colectarea datelor de teleoperare, antrenarea politicilor, evaluarea și implementarea.
Expresia esențială este „sim-to-real” : transferul a ceea ce un model a învățat în simulare către un robot fizic. Simularea este valoroasă, dar nu este realitatea. Frecarea, contactul, zgomotul senzorilor, comportamentul cablurilor, flexibilitatea materialelor și imprevizibilitatea umană sunt dificil de modelat perfect.
Prin urmare, echipele ar trebui să trateze simularea ca pe un multiplicator de forță, nu ca pe un înlocuitor pentru validarea hardware-ului. O politică care pare perfectă în simulare, dar se prăbușește în cazul unor variații mici din lumea reală, nu a rezolvat problema implementării.
4. Treceți de la abilitățile brațelor la inteligența întregului corp
Umanoizii devin cu adevărat diferiți de brațele robotice staționare atunci când locomoția și manipularea sunt rezolvate împreună. O persoană care deschide o ușă grea își schimbă în mod natural greutatea, își schimbă poziția, rotește trunchiul și ajustează priza. Roboții umanoizi trebuie să coordoneze dependențe similare între multe articulații, rămânând în același timp stabili.
Figure a anunțat Helix 02 în ianuarie 2026 , spunând că sistemul său leagă vederea, atingerea și propriocepția de acționarea întregului corp într-o rețea vizuomotorie unificată. Compania a demonstrat o sarcină autonomă de spălare a vaselor care combina mersul, echilibrul și manipularea pe parcursul a câteva minute. Aceasta este o demonstrație raportată de companie, mai degrabă decât un punct de referință independent, dar ilustrează clar direcția: autonomia întregului corp înlocuiește vechea divizare între „navigarea pe primul loc” și „sarcina brațului pe al doilea loc”.
Lansarea Gemini Robotics 2 de la Google DeepMind pune, de asemenea, accentul pe controlul umanoid al întregului corp, inclusiv mișcarea coordonată de la picioare până la vârful degetelor. Scopul ingineresc mai larg nu este de a face ca fiecare umanoid să se miște ca o persoană. Este de a permite robotului să aleagă mișcări corporale stabile și eficiente care să îndeplinească sarcina în siguranță.
5. Adăugați un strat de raționament pentru sarcini lungi, cu mai mulți pași
Un VLA poate gestiona comportamentul local de la senzor la acțiune, dar sarcinile lungi necesită un raționament de nivel superior. Luați în considerare „goliți acest banc de lucru, puneți uneltele în sertarele etichetate, aruncați ambalajele și raportați orice este deteriorat”. Robotul trebuie să identifice subsarcinile, să urmărească care sunt finalizate, să recunoască defecțiunile și să modifice planul atunci când mediul nu corespunde așteptărilor.
Google DeepMind separă acest rol în Gemini Robotics ER 2, un model de raționament întruchipat destinat înțelegerii spațiale, planificării sarcinilor, orchestrării instrumentelor și detectării succesului. Compania descrie o ierarhie în care un model de raționament de nivel înalt poate delega execuția motorie unui VLA de nivel inferior.
Acest design stratificat este important deoarece controlul motor de înaltă frecvență și planificarea lentă și deliberată a sarcinilor au cerințe diferite. O mână umanoidă poate avea nevoie de actualizări rapide ale controlului, în timp ce un planificator poate avea nevoie să reconsidere următoarea subsarcină doar după un eveniment semnificativ.
Pentru echipele de producție, testul de calitate constă în a stabili dacă sistemul se poate recupera după greșeli comune. Un robot care poate efectua opt pași doar atunci când fiecare pas anterior are succes este încă fragil. Un sistem mai puternic poate observa „piesa alunecată”, o poate recupera și poate continua fără a reseta întreaga sarcină.
6. Introduceți mai multă inteligență pe dispozitiv
Raționamentul în cloud poate oferi modele mari și resurse de calcul intense, dar un robot fizic nu poate aștepta întotdeauna o călătorie dus-întors prin rețea înainte de a reacționa. Echilibrul, evitarea coliziunilor, corecția prizei și multe bucle de control necesită o latență scăzută și previzibilă.
De aceea, modelele robotice și acceleratoarele de la marginea dispozitivelor sunt importante. Activitatea Gemini Robotics On-Device a Google DeepMind se concentrează pe rularea locală a inteligenței de manipulare de uz general, în timp ce stiva umanoidă a NVIDIA acceptă implementarea prin edge computing, cum ar fi Jetson Thor.
Arhitectura probabilă pentru umanoizi capabili este hibridă, mai degrabă decât pur locală sau pur bazată pe cloud: percepție și control rapid în apropierea robotului, cu planificare mai complexă, analiză a flotei sau actualizări de model care rulează pe o infrastructură mai puternică atunci când latența și conectivitatea permit.
7. Transformați experiența unui robot în învățare pentru flotă
Avantajul comercial al IA întruchipată devine mai mare atunci când abilitățile pot fi reutilizate pe mai mulți roboți. Automatizarea tradițională se scalează adesea prin copierea aceluiași program în celule identice. Comportamentul umanoid învățat poate fi scalat prin distribuirea unei politici îmbunătățite, apoi prin utilizarea datelor despre flotă pentru a descoperi noi cazuri de defecțiune.
Boston Dynamics afirmă că comportamentele Atlas învățate pot fi redistribuite în flote și dezvoltă Atlas pentru sarcini industriale, cum ar fi secvențierea pieselor și manipularea materialelor. Programul său de produse pentru 2026 include, de asemenea, colaborarea cu Google DeepMind pe modelele de fundație Gemini Robotics. Consultați prezentarea generală a evoluției Atlas de la Boston Dynamics și anunțul său de parteneriat cu Google DeepMind .
Învățarea flotei ridică o nouă cerință: disciplina de evaluare. O actualizare a politicilor care îmbunătățește o sarcină, dar creează eșecuri în alte părți, nu ar trebui implementată pe scară largă fără teste de regresie.
Ce schimbări a adus inteligența artificială în robotica umanoidă
Abordare mai veche
Direcție integrată de inteligență artificială
Rezultat de căutat
Scripturi și coordonate fixe
Control vizual și proprioceptiv în buclă închisă
Recuperare atunci când obiectele se mișcă sau când prizele eșuează
O politică per sarcină
Modele de fundație și post-training
Adaptare mai rapidă la sarcini conexe
Mersul și manipularea separate
Control învățat al întregului corp
Locomanipulare stabilă pe parcursul sarcinilor mai lungi
Seturi de date fizice mici
Date reale plus simulare și teleoperare
Acoperire mai largă a cazurilor limită
Scripturi de activități locale
Raționament ierarhic plus execuție VLA
Secvențe mai lungi cu autocorecție
Reglare pentru un singur robot
Încorporare încrucișată și învățare a flotei
Competențe reutilizabile pe mai multe platforme și implementări
Unde Revoluția are încă limite
Progresul este real, dar există câteva limite ușor de subestimat.
Siguranța este mai dificilă decât succesul în testele de referință
Un model poate obține scoruri bune la evaluările roboticii și totuși să fie nepotrivit pentru implementarea critică din punct de vedere al siguranței. Fișa cu modele Gemini Robotics ER 2 de la Google DeepMind le spune în mod explicit utilizatorilor să fie discernători în mediile de producție, comerciale sau publice și precizează că modelele robotice nu ar trebui utilizate pentru aplicații critice din punct de vedere al siguranței, unde o defecțiune ar putea provoca în mod previzibil vătămări corporale, deces sau daune materiale.
Dexteritatea rămâne inegală
A alege cutii este mult mai ușor decât a manipula cabluri flexibile, obiecte ude, ambalaje deformabile, elemente de fixare strânse sau ansambluri de scule aglomerate. Prin urmare, demonstrațiile impresionante ar trebui evaluate în funcție de diversitatea și repetabilitatea sarcinilor, nu doar de complexitatea lor vizuală.
Fiabilitatea pe orizont lung amplifică erorile
Dacă fiecare acțiune individuală este extrem de fiabilă, dar nu aproape perfectă, o sarcină care conține zeci sau sute de acțiuni dependente poate totuși eșua frecvent. Acesta este motivul pentru care detectarea succesului, recuperarea și gestionarea excepțiilor sunt la fel de importante ca acuratețea brută a acțiunilor.
Hardware-ul rămâne o parte a problemei inteligenței
Modelele mai bune nu pot compensa la nesfârșit mâinile slăbite, detectarea deficitară, supraîncălzirea actuatoarelor, durata limitată de viață a bateriei, jocul mecanic sau întreținerea dificilă. Utilitatea umanoidă depinde de îmbunătățirea împreună a software-ului și hardware-ului.
Cum să evaluezi dacă un sistem umanoid se îmbunătățește de fapt
Cea mai bună modalitate de a evalua IA întruchipată este de a merge dincolo de calitatea demonstrației și de a întreba dacă robotul devine mai util în funcție de variație. O autoevaluare practică poate include următoarele întrebări:
Succesul sarcinii: Robotul finalizează întreaga sarcină, nu doar cel mai simplu subpas?
Repetabilitate: Are succes în mai multe încercări, mai degrabă decât într-un videoclip selectat?
Generalizare: Poate gestiona poziții noi ale obiectelor, iluminare, puncte de vedere și obiecte similare nevăzute?
Recuperare: Poate detecta și repara defecțiuni comune fără resetare umană?
Timp necesar pentru predare: Câtă demonstrație, etichetare, programare sau ajustare fină este necesară pentru o sarcină nouă?
Stabilitate a întregului corp: Se poate manipula în timp ce merge, se întoarce, se apleacă sau transportă greutăți fără tranziții fragile?
Latență: Bucla de control rămâne receptivă în condiții realiste de rețea și de calcul?
Siguranță: Sunt testate comportamentele legate de proximitatea umană, coliziune, forță, spațiu de lucru și oprire de urgență independent de succesul sarcinii?
Transfer de flotă: Poate fi implementată o abilitate învățată la mai mulți roboți cu performanțe previzibile?
Valoare operațională: Reduce sistemul intervenția, timpul de nefuncționare, sarcina ergonomică sau complexitatea procesului suficient pentru a justifica costul său?
Dacă progresul apare doar în demonstrațiile atent puse la punct, dar nu și în aceste măsurători, echipa ar trebui să își schimbe abordarea - adesea prin restrângerea sarcinii, colectarea unor date mai bune privind defecțiunile, îmbunătățirea acoperirii simulării, consolidarea controlului de nivel scăzut sau adăugarea de straturi explicite de siguranță și recuperare.
Cea mai importantă schimbare nu este forma umanoidă
Inteligența artificială întrupată revoluționează robotica umanoidă deoarece schimbă modul în care roboții dobândesc și reutilizează abilități. Schimbarea cheie constă de la programarea fiecărei mișcări la sisteme de antrenament care pot conecta percepția, limbajul, starea fizică, raționamentul și acțiunea într-o buclă continuă.
Cea mai puternică dovadă în 2026 nu este că umanoizii au devenit universal de uz general. Ci că mai multe tehnologii anterior separate - modele de fundație multimodale, politici VLA, învățare prin consolidare, simulare, hardware abil, inferență pe dispozitiv și implementare de flote - converg în stive robotice coerente.
Această convergență face ca roboții umanoizi să fie mai adaptabili și mai ușor de învățat, însă autonomia fiabilă necesită în continuare o evaluare atentă în mediul exact în care va lucra robotul. Următoarea generație va fi judecată mai puțin în funcție de capacitatea unui robot de a efectua o demonstrație surprinzătoare și mai mult în funcție de capacitatea sa de a repeta o muncă utilă în siguranță, de a se recupera după greșeli obișnuite și de a se îmbunătăți fără o reprogramare manuală constantă.